前言
本文記錄我第一次參加 IEYI 世界青少年發明展的經過,也就是 2025 年的臺灣選拔賽。我和兩位夥伴製作一台可自行判斷擁擠程度的智能電梯,英文名稱為 Intelligent Elevator Traffic Management System,最後獲得金牌並取得代表臺灣前往大阪參加世界賽的資格。
這台作品由三人長時間共同製作。同組的張靖杭學長另有一篇初賽紀錄,整理了較完整的硬體技術細節。本文從我的角度說明題目的形成、模型縮小與影像辨識的選擇,也記錄比賽現場的調整。
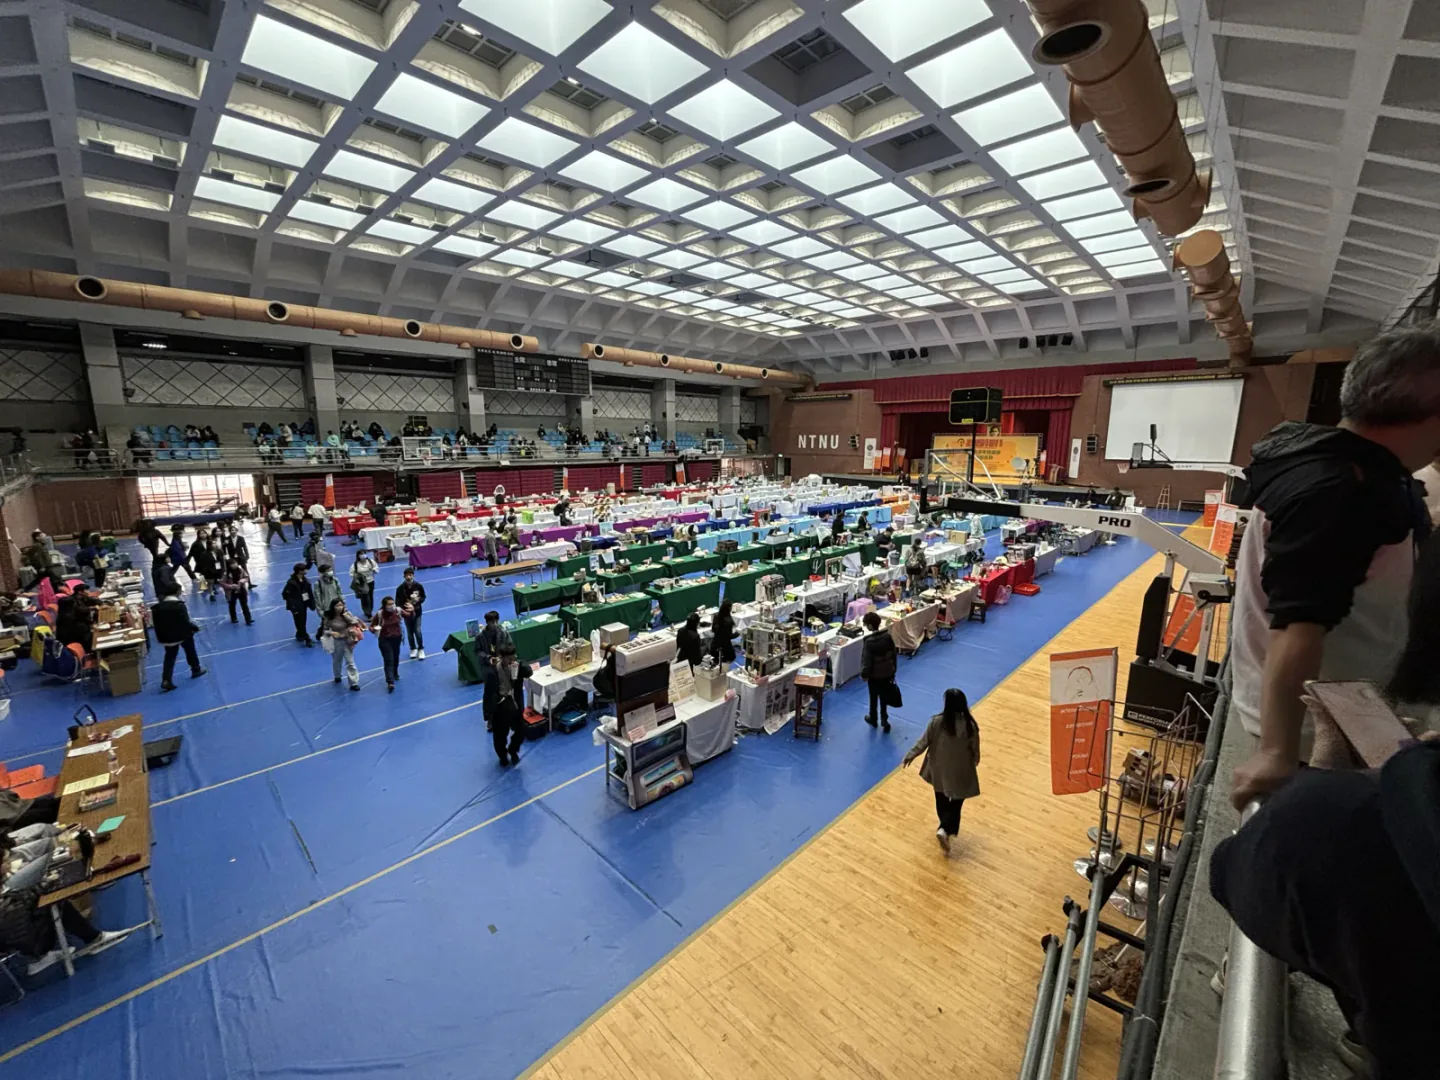
專題的起點
我們選擇電梯作為題目,起點來自日常通勤中常見的擁擠情況。臺灣夏季氣溫高,乘客在狹小空間內久候會加重不適,因此我們開始思考如何讓電梯在人潮較多時更有效率地運行。
進一步討論後,我們發現重量並不等同於可用空間。現行電梯多以重量感測器判斷是否滿載,但乘客與行李可能已佔滿車廂,總重卻尚未達上限,系統仍會回應各樓層呼叫。開門後,等待的乘客無法進入,停靠也失去意義。
後來我們又聊到一個更嚴重的狀況。萬一高樓層有人出意外要緊急送醫,或是救護人員要趕上去,只要中間有人按電梯,電梯就會被攔下來。這中間被浪費掉的,很可能就是救命的黃金時間。這個念頭讓我們決定,除了讓電梯會判斷擁擠,還要多加一顆能搶回控制權的緊急按鈕。
空間辨識與緊急模式
整理需求後,我們將作品設計為兩項相互配合的功能。
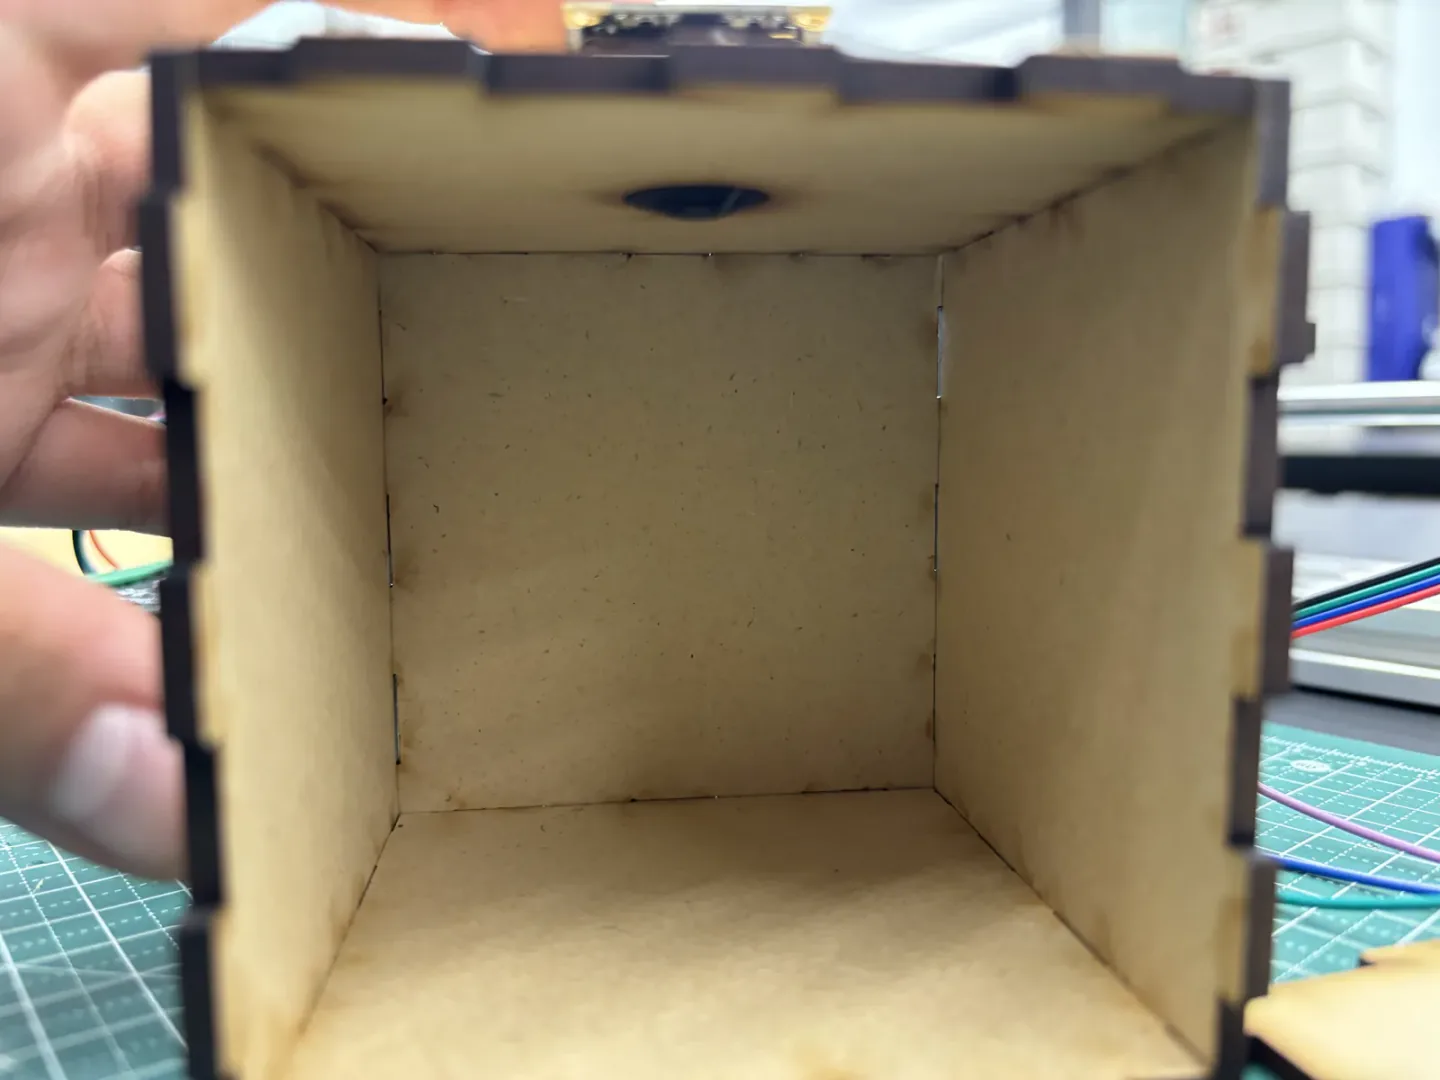
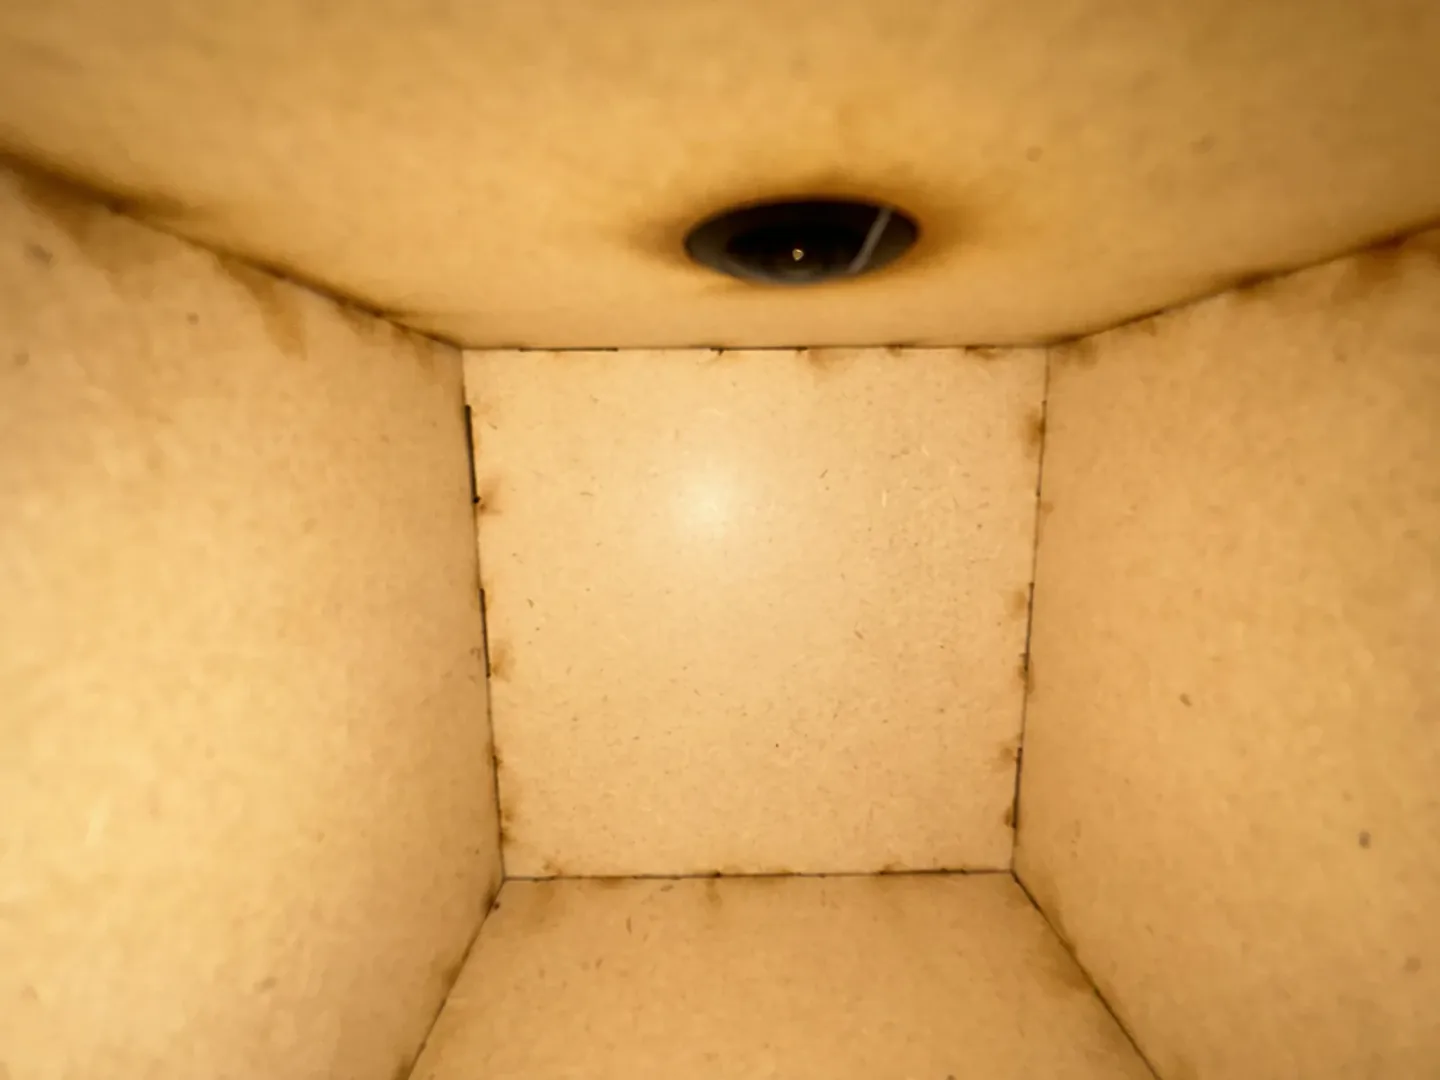
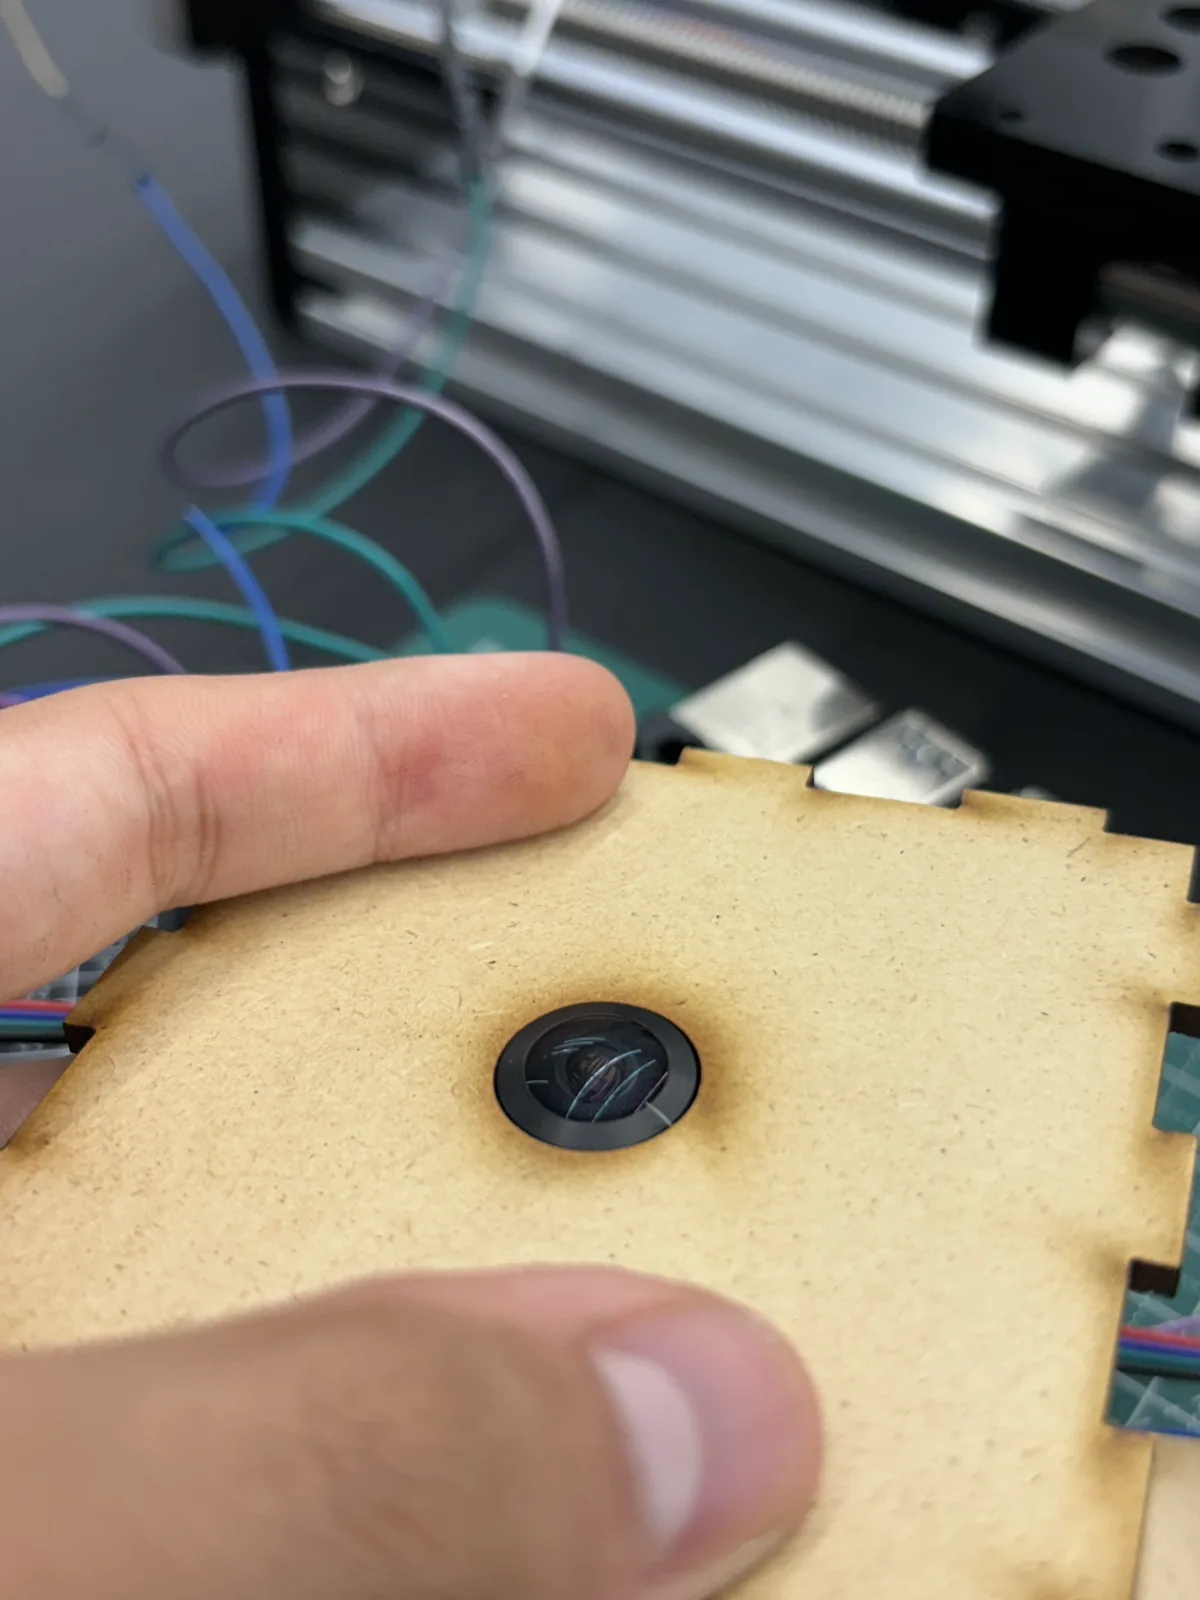
第一個是電梯空間辨識模組。我們用一顆朝下的鏡頭盯著電梯地板,靠背景相減去算地板被佔掉多少。一旦判斷裡面已經很擠了,電梯就先不理外面的呼叫,只回應裡面乘客按的樓層,不再一直停下來讓月台的人失望。
第二項功能是緊急按鈕。住戶或救護人員遇到緊急狀況時啟動後,電梯會取消外部呼叫並前往指定樓層,同時啟動警報器,告知建築內使用者系統正在處理緊急情況。
我們也考量按鈕可能被誤觸。討論後決定不增加過多操作步驟,以免真正緊急時降低可用性,改以啟動後的明顯警報聲作為嚇阻與提醒。
電梯模型的製作
比賽要把作品扛到現場,所以我們得想辦法把一台電梯縮成搬得動的模型。這段是我這次做起來最有感覺的地方。
分工上,我主要顧影像辨識跟作品的外型模型,哪裡缺人就去補。學長負責電路設計跟焊接,另一位夥伴顧電梯的運行邏輯還有作品說明書。
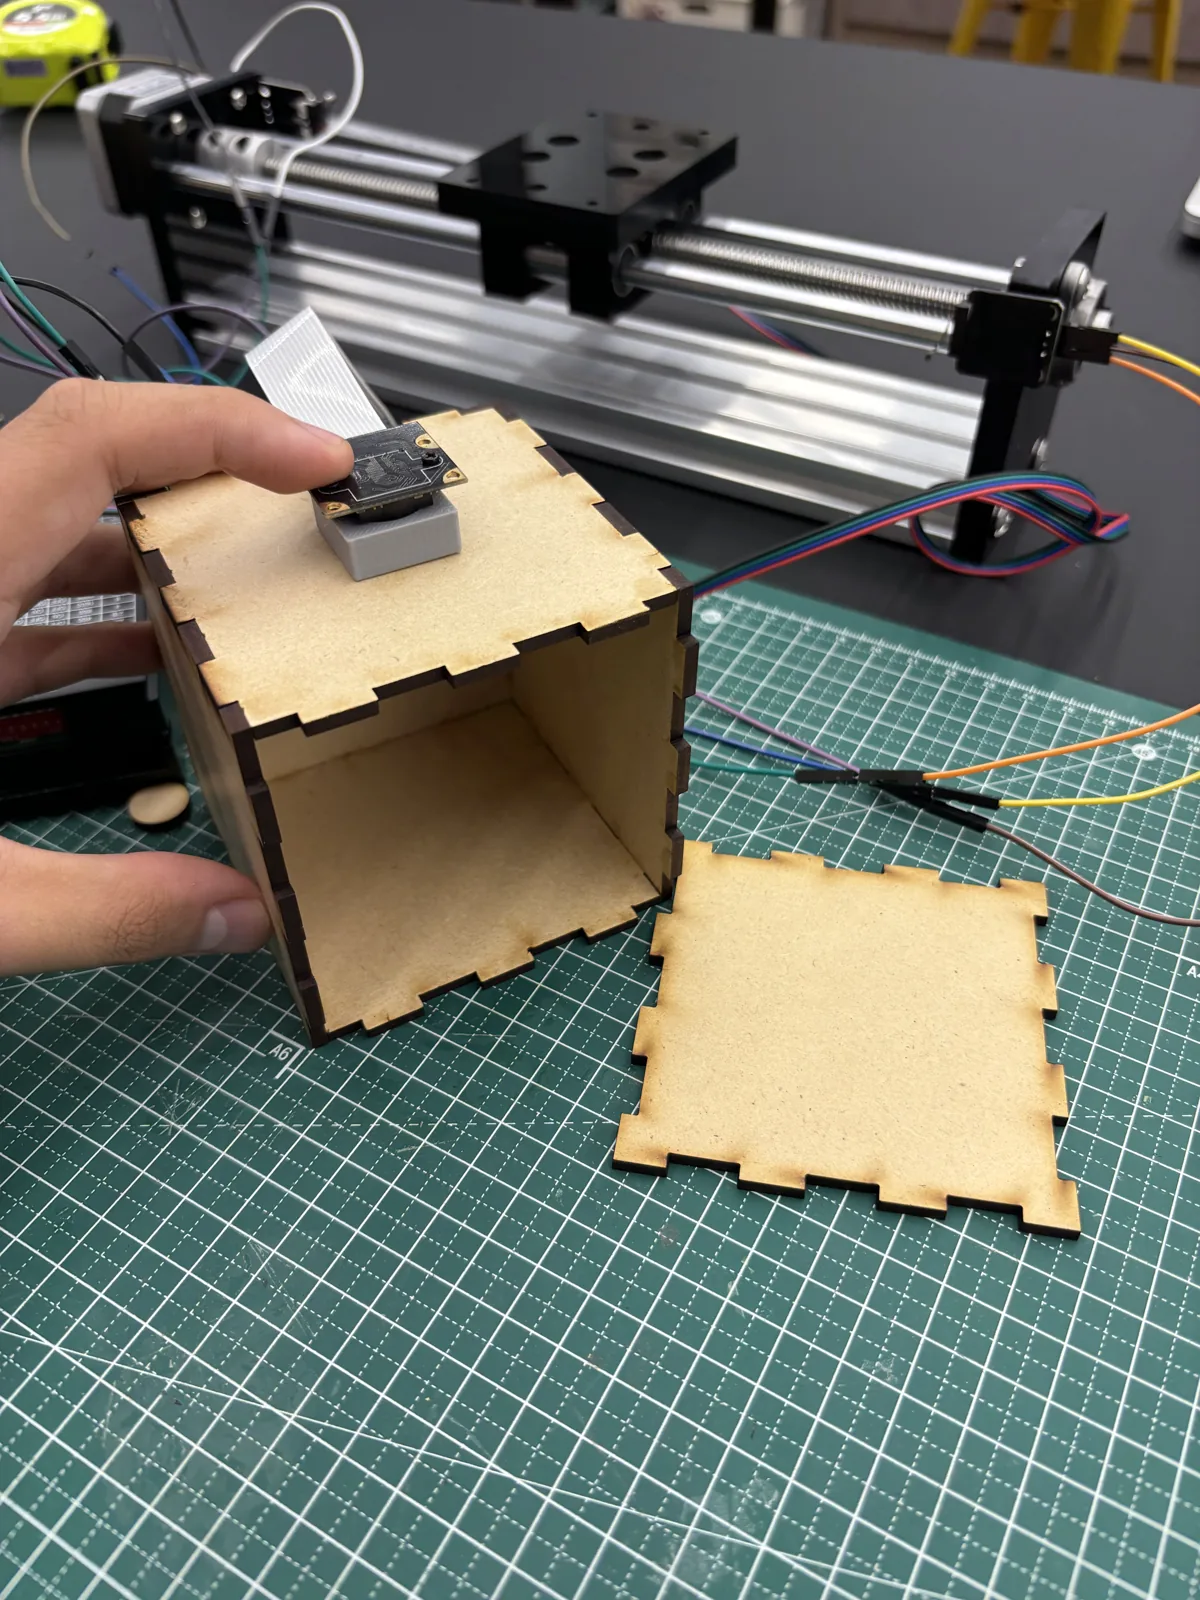
硬體上,我們這次不再用馬達把電梯艙吊著跑,而是改成步進馬達搭配線性直線滑軌,讓電梯艙沿著軌道上下,穩很多。樓層也從五層減到三層,比較好設計。整台的大腦是一台樹莓派 4。
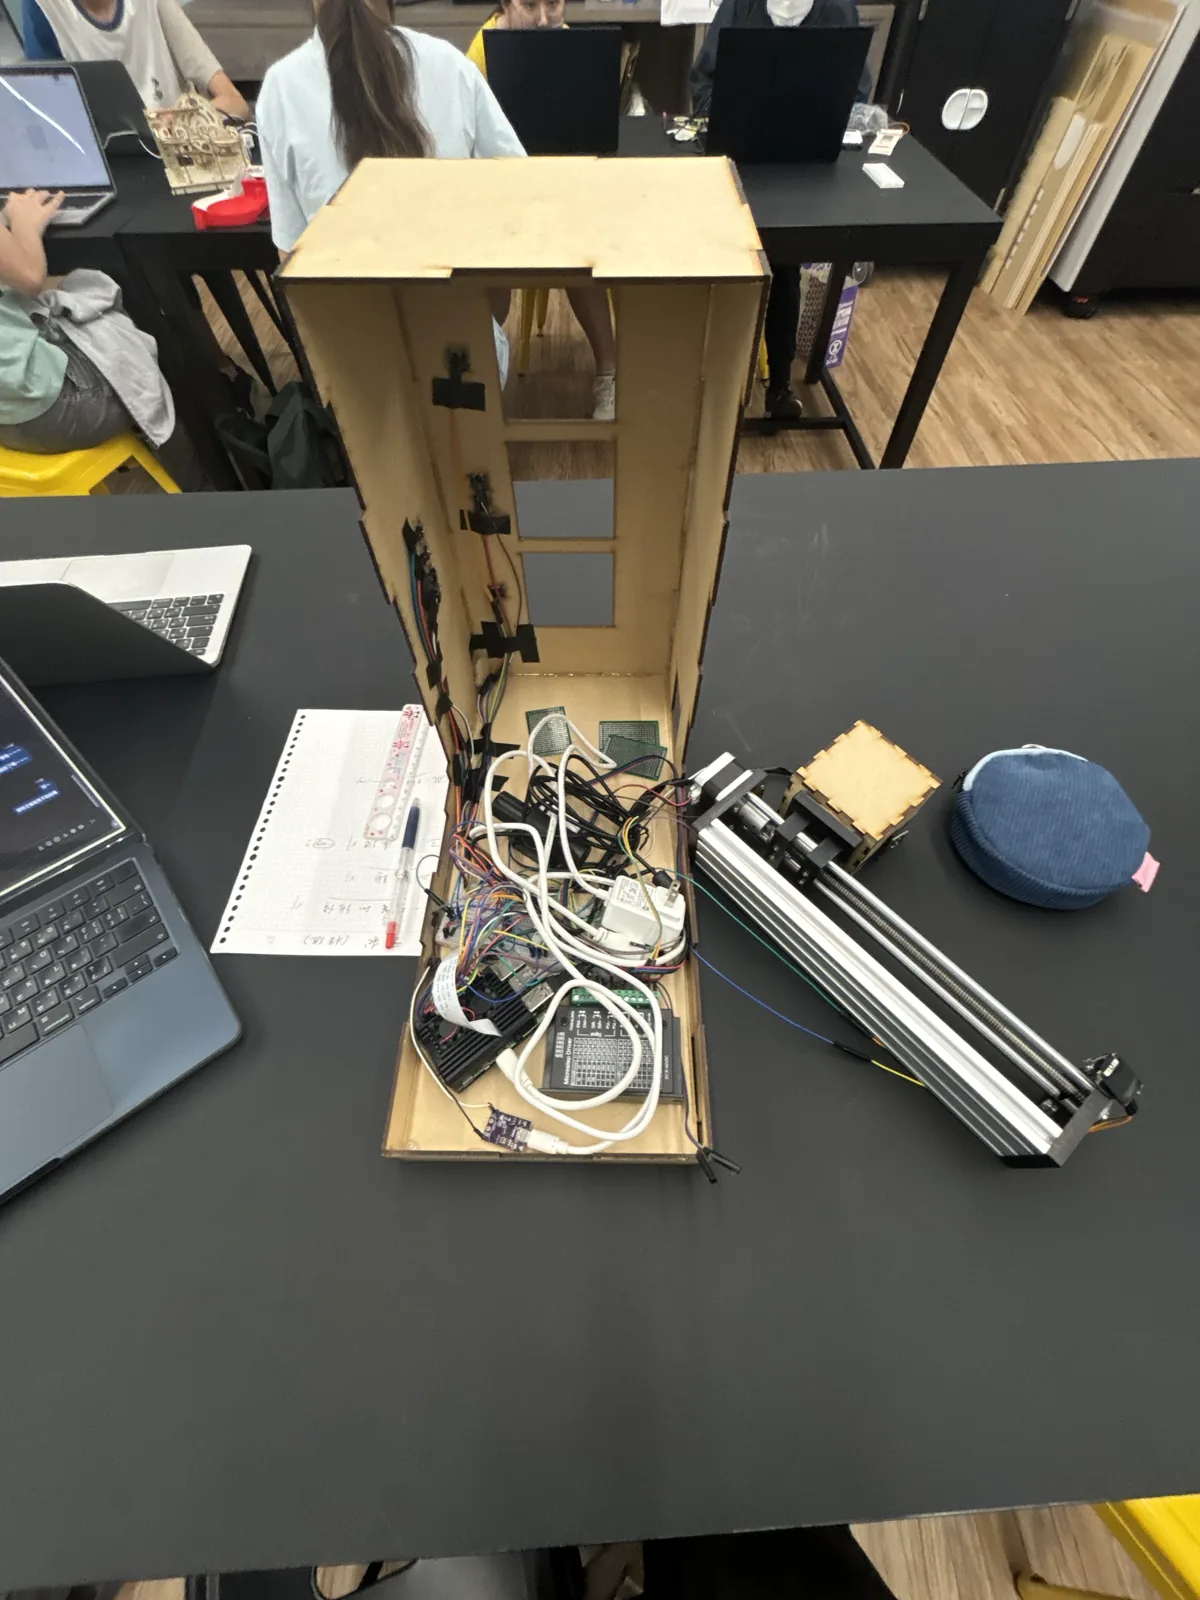
過程當然沒這麼順。一開始就卡在電源。樹莓派的 5V 根本推不動馬達滑軌,只好外接電源。後來我們找了一顆 PD 誘騙器,把 5V 的充電頭騙出 12V,才把電壓問題解掉。
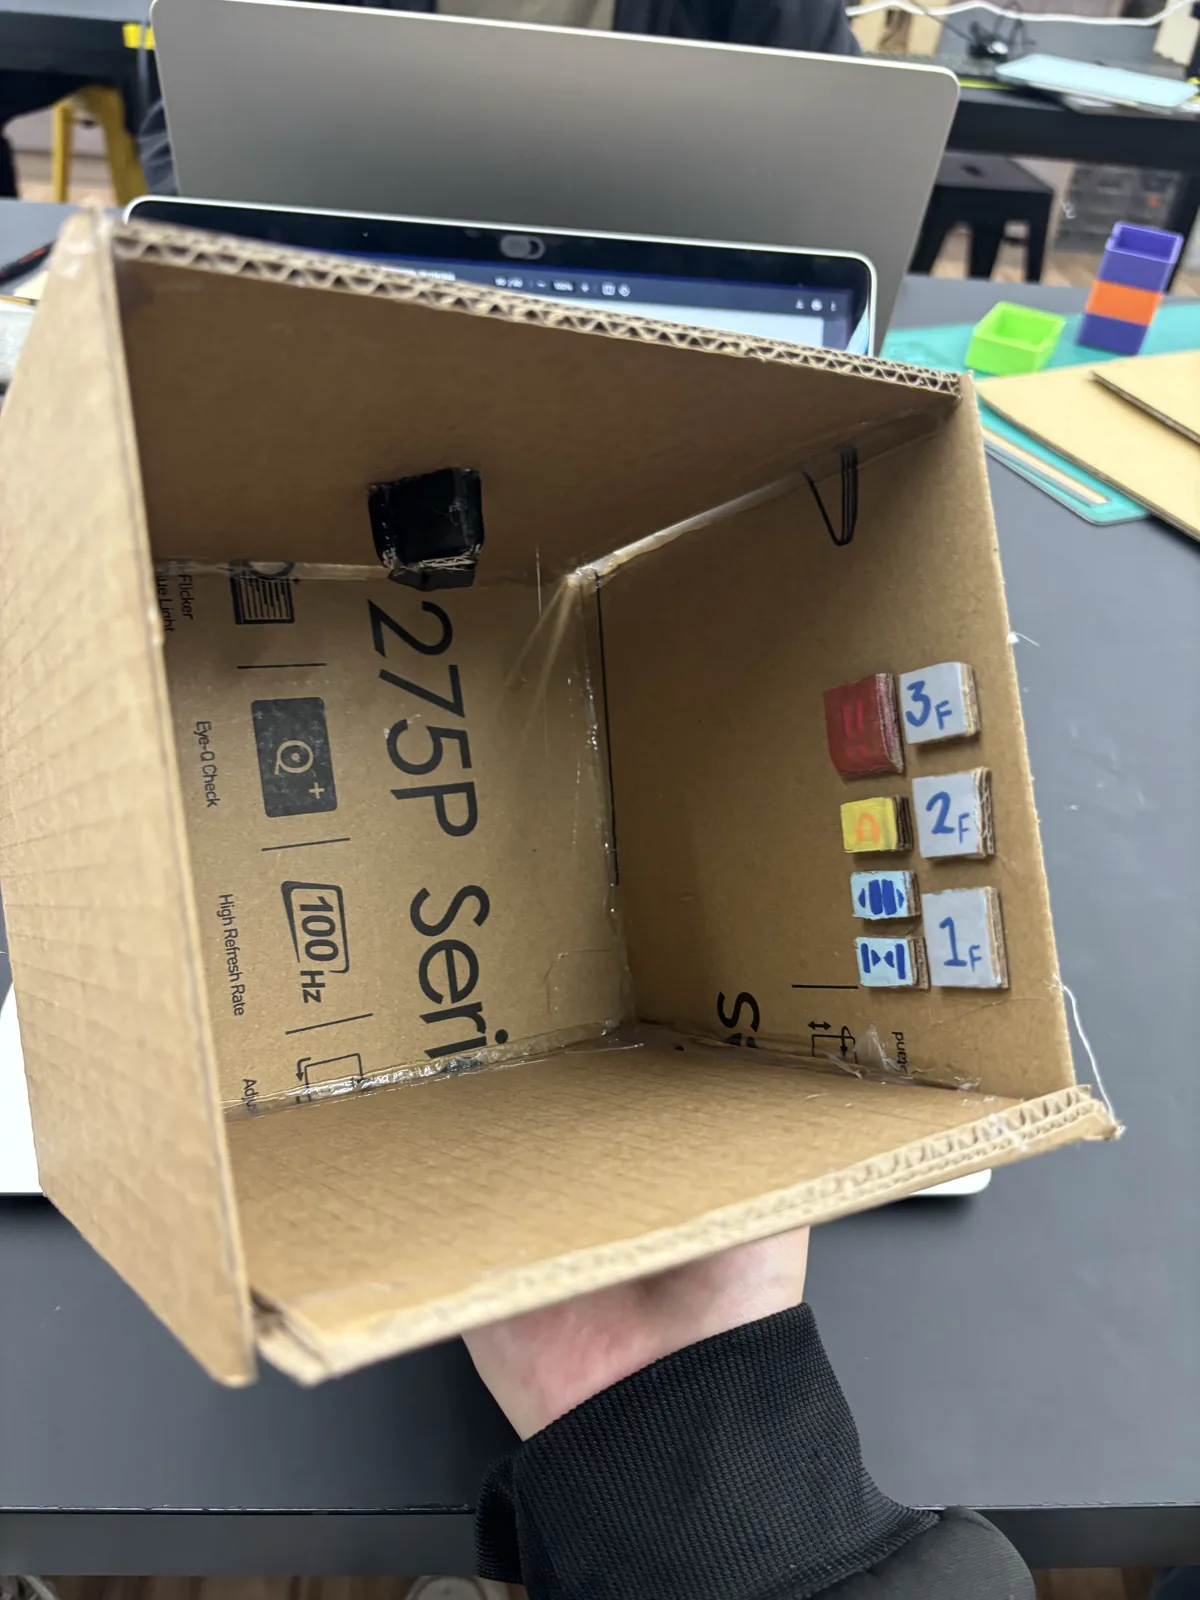
外觀部分,我先以厚紙板製作初版,並和負責外觀的夥伴討論模型尺寸與內部空間配置,最後決定採用電腦主機造型,再以雷射切割完成結構。
影像辨識方法的調整
影像辨識是我花最多心力的部分,也是我覺得最值得講的一段。
起初我以 YOLOv5 nano 計算車廂內的人數,但實作後發現它無法衡量空間本身。行李與紙箱等非人物體同樣佔據位置,卻不會被計入,容易使系統誤判車廂仍有空間,與專題目標不符。
因此我回到以空間為核心的設計,改用 OpenCV 比對即時畫面與空車廂地板。遮蔽面積越大,代表可用空間越少。處理版本相依問題後,辨識模組才逐步穩定。
這段經驗讓我理解,技術選擇應回到問題本身。YOLO 能力完整,但不適合此處的空間判斷需求;較簡單的 OpenCV 方法反而更符合專題目標。
電梯控制邏輯的限制
電梯運行邏輯是製作期間最難處理的問題之一。這項問題持續近兩個月,到比賽前一週仍未完全解決。
後來我們去研究真實電梯是怎麼跑的,才知道一般電梯裡通常有兩到三片晶片在分工,一片管馬達,一片記錄各樓層的請求,一片跟其他電梯溝通。可是我們整台電梯只有一台樹莓派,要它一邊跑馬達一邊隨時接收樓層請求,實在很難兼顧。
我們曾考慮加入 ESP32 分擔工作,但供電與整合成本使此方案未能採用。與老師討論後,我們採取折衷方式,讓程式在運行過程中定期檢查是否有新的樓層請求,流程如下。
有人按三樓,電梯開始跑,過一秒,確認外面有沒有請求,馬達繼續跑,再確認外面有沒有請求,就這樣一直循環。
此流程在邏輯上可行,但步進馬達每移動一小段就必須暫停一秒判斷,實際運行呈現明顯停頓,而當時已接近比賽前一週。
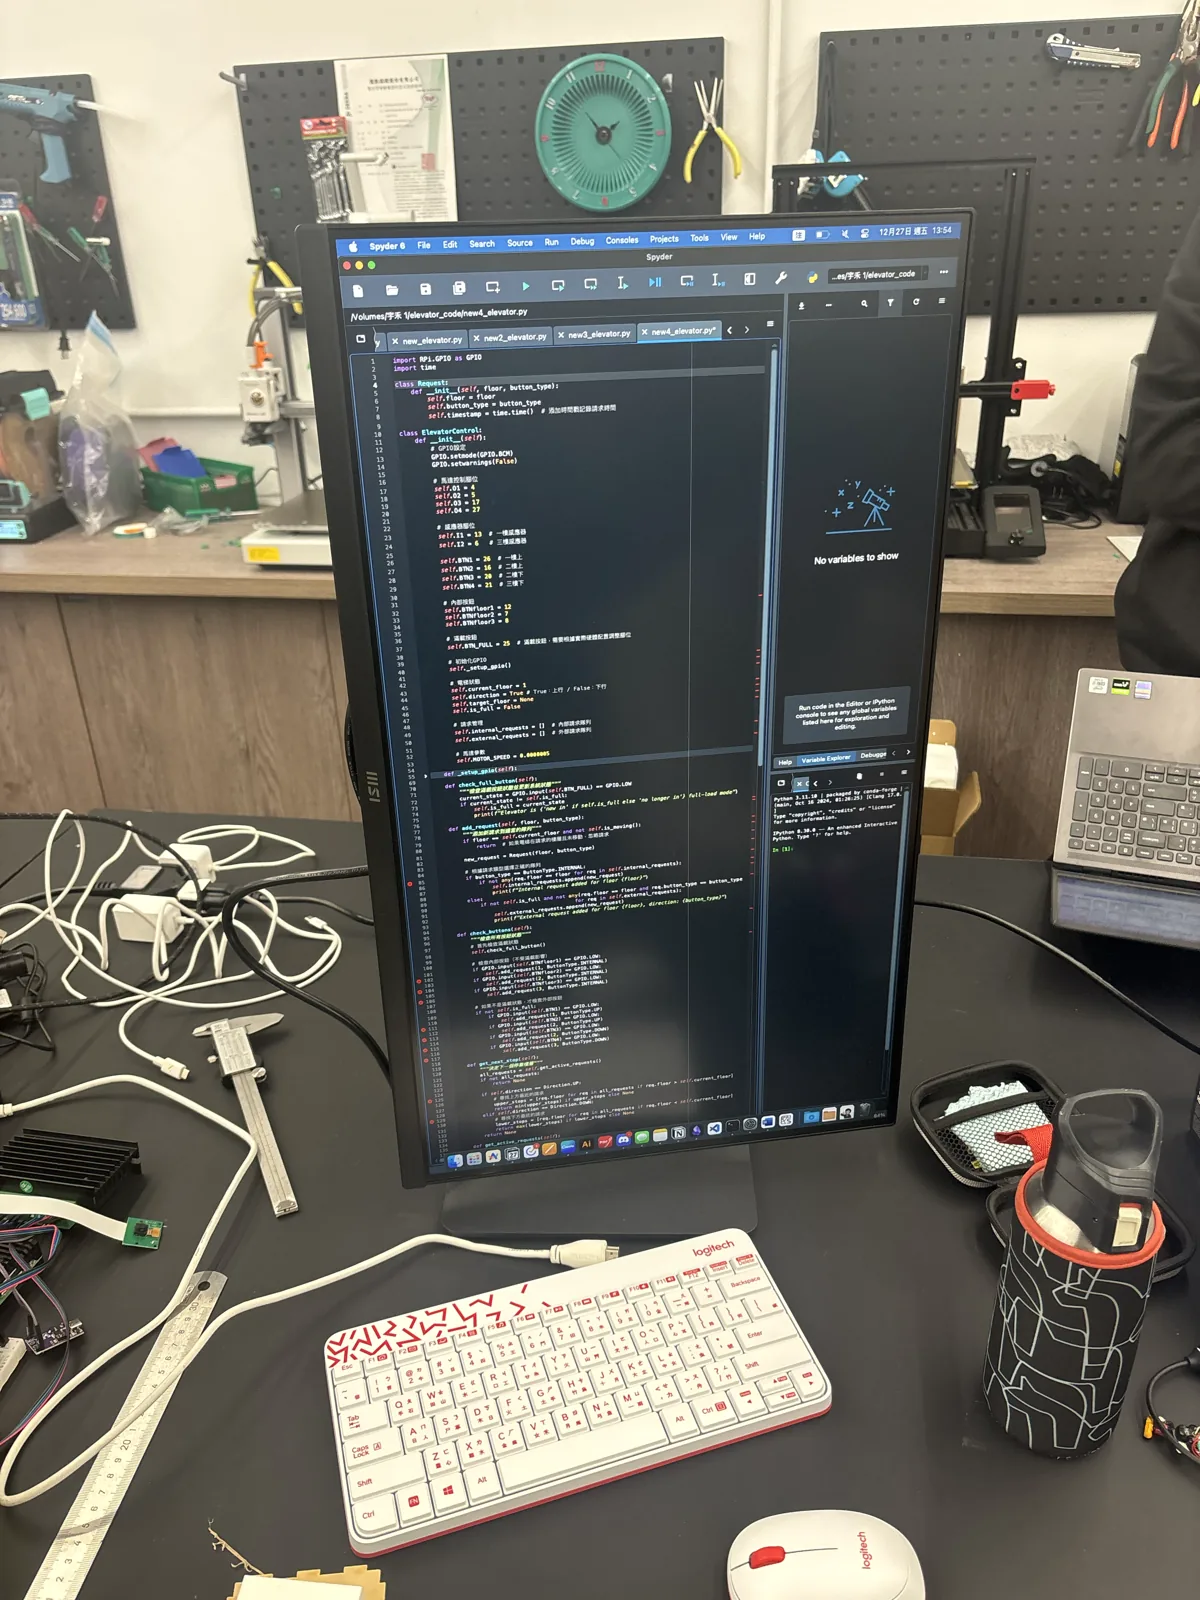
重新閱讀簡章後,我們確認 IEYI 重視創意與設計思考,不只評估硬體是否完全運作。因此我以 Python 製作智能電梯模擬系統,呈現電梯控制邏輯與外觀。純軟體模擬不受馬達停頓影響,讓我們能在現場清楚展示設計概念,同時如實說明硬體仍待完善的部分。
臺灣選拔賽現場
比賽前一天,馬達滑軌尚未固定完成,我以熱熔膠暫時固定,卻忽略步進馬達待機時會發熱。完成基本動作測試後,熱熔膠受熱軟化,滑軌隨即鬆脫。我們檢查線路與馬達後確認沒有損壞,最後改以電火布固定結構。
到了現場,我們拿平板當電梯艙的地板,鏡頭朝下對著它,再接上我寫的模擬系統來展示。
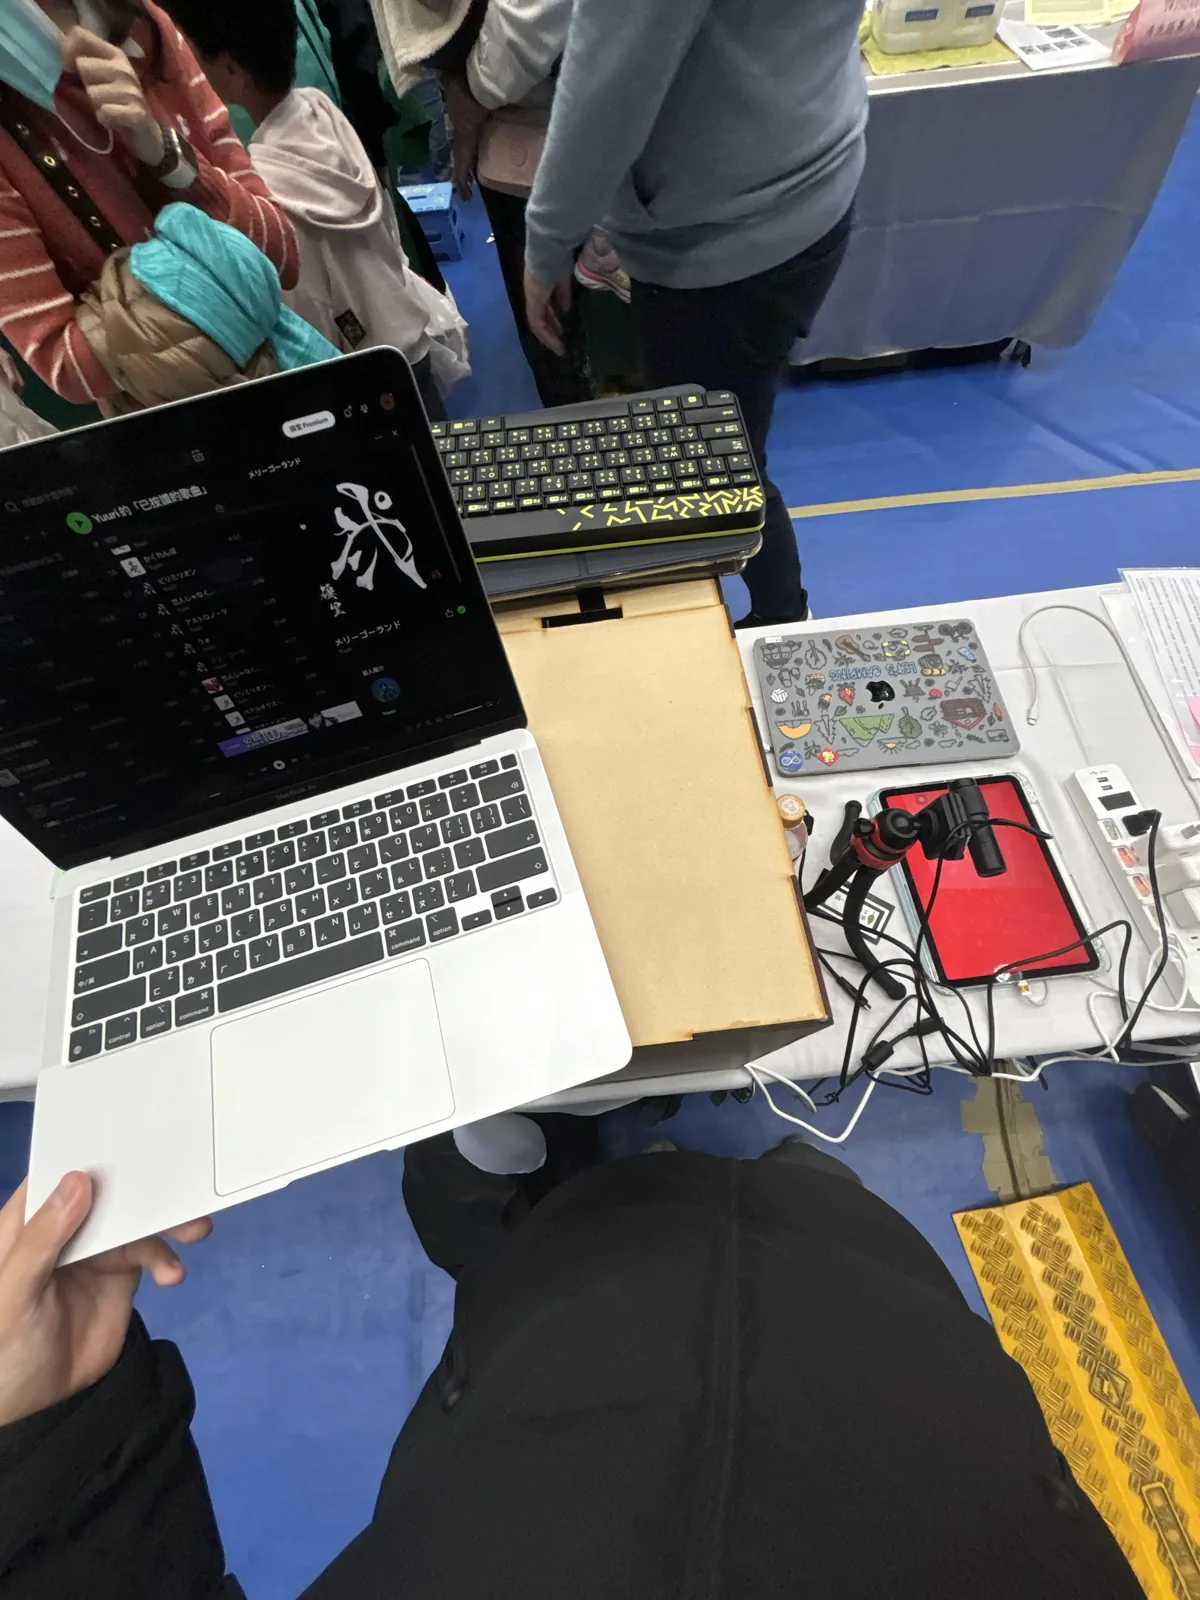
因為是第一次比 IEYI,我們其實搞不太懂評審的問答方式。後來才知道總共有四位評審,分別看創意性,市場效益性還有操作作動性,最後一位是隨機的,每位大概兩分鐘的報告加問答。第一位評審來的時候我們還不知道他是創意評審,就照標準流程從頭講一遍,講完還剩半分鐘,結果他什麼都沒問。
從第二位開始我們就學乖了,會針對他負責的類別加重介紹的比例。遇到看市場效益的評審,我們就強調緊急按鈕平常真的用不到,可是萬一用到你會很慶幸有它。遇到看操作作動的評審,就多講電梯怎麼自動判斷擁擠。
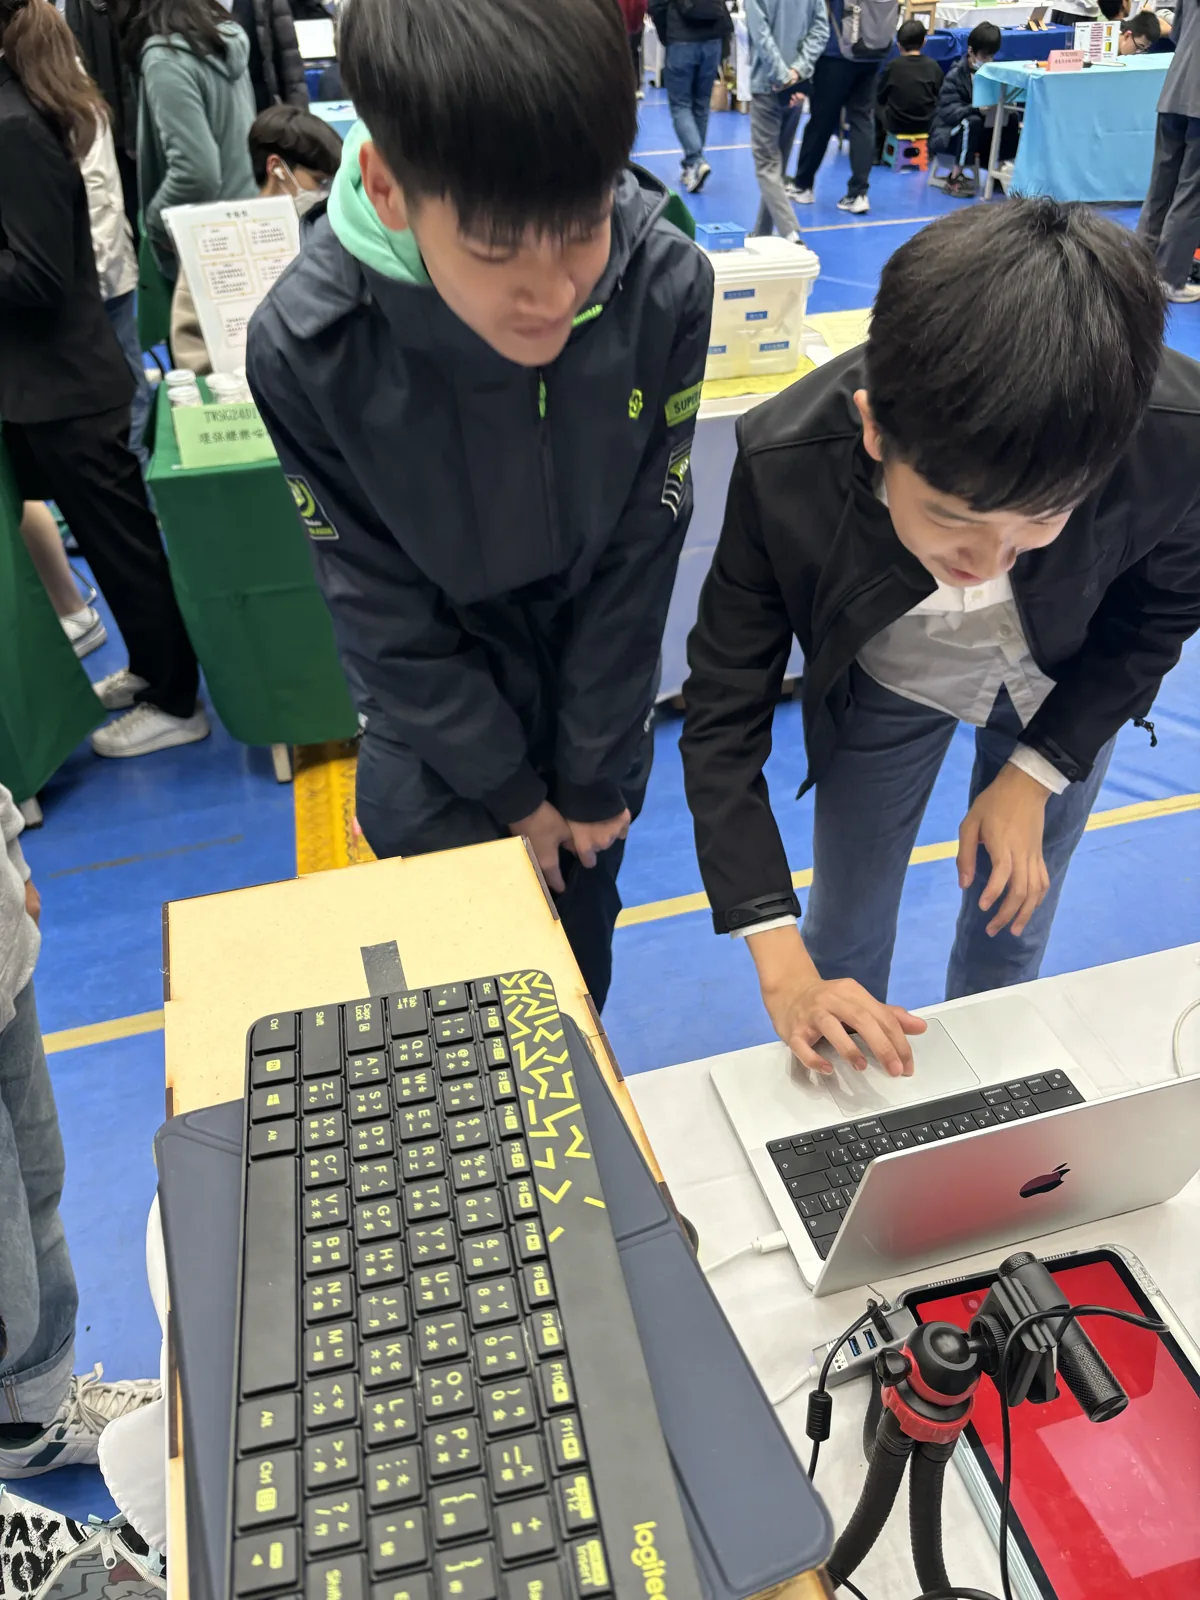
講解的過程其實有點煎熬,因為評審幾乎都沒提問,讓我們一度很緊張,以為他們對我們的題目沒興趣。
臺灣選拔賽金牌
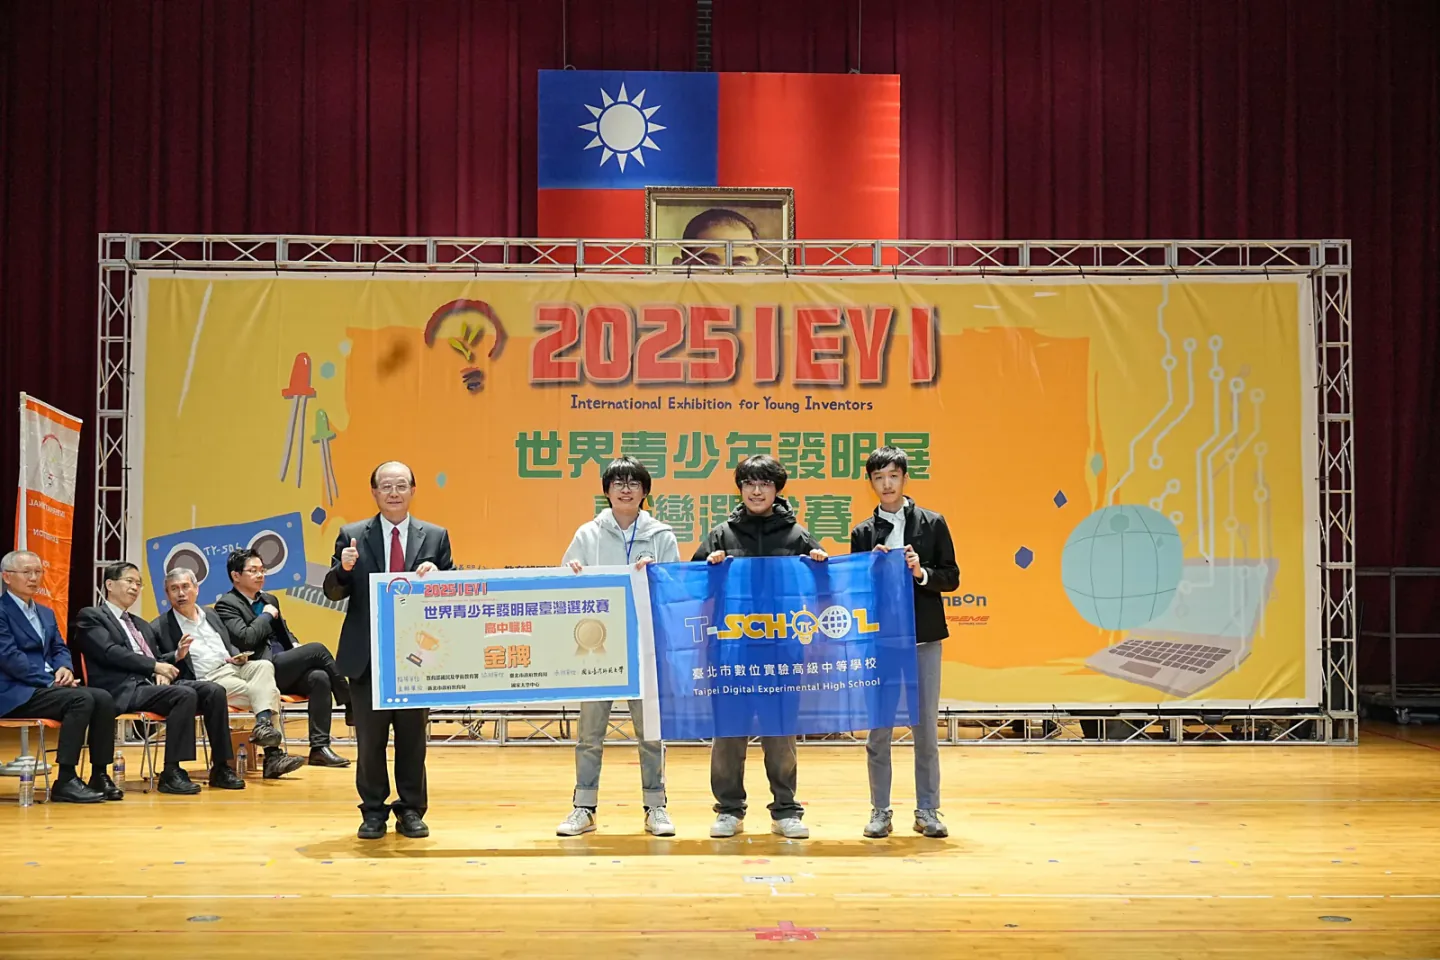
結果我們這台智能電梯拿到了金牌。要用一句話形容這次比賽,大概就是過程刺激,結果意外。
會說意外,是因為我們的電梯邏輯根本沒設計好,成品沒辦法真的跑,只能靠模擬系統加一台會上下移動卻沒有任何邏輯的馬達來撐場面。在一個這麼看重設計跟創客精神的比賽裡,這個狀態其實很不利。
回學校之後我們開了一次復盤,主要在想兩件事,一是我們哪裡做得好,二是評審為什麼有時間卻不太提問。指導老師點醒了我們,發明展的評審很多來自藝術或設計背景,不見得每個都懂技術。他們更想聽的是你的思考邏輯,你的設計方針,你怎麼發現問題又怎麼解決,有沒有想過每個做法的利弊。而我們在後面幾輪剛好很著重講這些,評審可能已經聽到他想聽的了,也就沒什麼好追問。
我報告的時候有偷偷觀察每位評審的表情,發現只要一講到緊急按鈕跟我們的設計思考,評審的神情就會變認真。所以後面幾位我都刻意加重緊急按鈕的比例,也許這真的幫我們多撈了一點分。
這面金牌還帶來一個很大的意外收穫。我們被邀請代表臺灣,去日本參加 IEYI 的世界賽。
寫在最後
第一次完整走完 IEYI,我最大的體會是,技術只是其中一塊,怎麼想,怎麼解釋,怎麼面對意外,一樣重要。我們的作品在技術上有很明顯的缺口,但因為我們很清楚自己為什麼做這個題目,每個設計背後在解什麼問題,反而在一個重視設計思考的比賽裡站穩了。
從辨識那段的 YOLO 掉頭回 OpenCV,到電梯邏輯卡兩個月最後只能改用模擬系統,這些不完美現在回頭看,反而是我學最多的地方。
既然要去世界賽,我們勢必要重新設計。外型我打算改成可以拆開帶出國的版本,邏輯也要好好想辦法,讓它在只有一台樹莓派的情況下真的跑順。這些我會再寫一篇大阪決賽的紀錄接著講完。謝謝一路上幫過我們的老師跟夥伴,也謝謝看到這裡的你。我們大阪見。